
盖世汽车讯 自动驾驶汽车、送货无人机和城市机器人都面临着同样的残酷数学现实:道路上行驶的车辆越多,现有的碰撞检测工具的性能就越差。在密集的多智能体环境中,传统的碰撞检测依赖于穷举式的成对检查,这意味着每个智能体都必须在每个时间步与其他所有智能体进行比较,这种计算量呈O增长,并迅速超出实时安全预算。
据外媒报道,印度国家理工学院赖布尔分校的研究人员现在推出了一种框架,该框架突破了这种二次方级的计算瓶颈,同时还能保护车辆数据的隐私,他们的研究成果在自动驾驶系统领域引起了广泛关注。
这项名为MAQDRL的新框架,已在期刊《认知计算》(Cognitive Computation)上以开放获取论文的形式发表。该团队由Aditya Kumar Raj、Anurag Sharma和K. Jairam Naik领导,旨在解决长期困扰复杂城市环境中自动驾驶车辆路径规划的两大瓶颈:一是将原始传感器数据流传输到集中式服务器的延迟和隐私问题;二是随着车队规模的扩大,碰撞检测的计算量呈爆炸式增长。他们的解决方案融合了三种此前鲜少结合的理念:轻量级局部强化学习、模型参数的联邦平均以及借鉴自计算几何的数据结构。
声明:本网转发此文,旨在为读者提供更多资讯信息,所渉内容不构成投资、建议消费。文章内容如有疑问,请与有关方核实,文章观点非本网站观点,仅供读者参考。
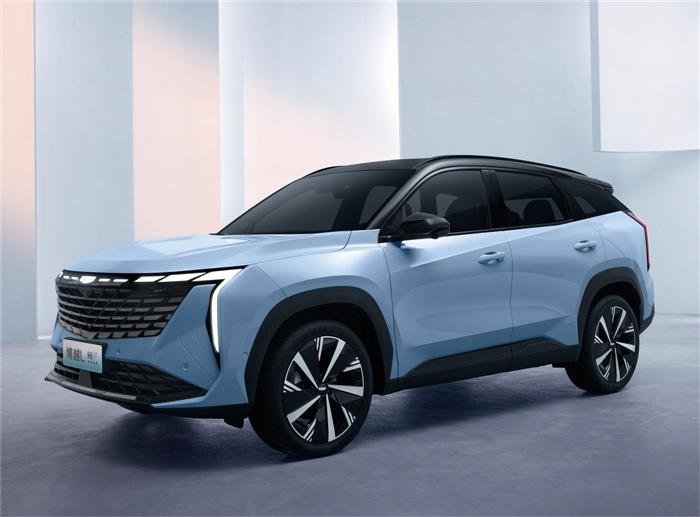 配备13.2英寸曲面触摸屏 新款吉利博越L 1.
近日,我们从官方了解到,2023款吉利博越L1.5T荣耀版车型正...
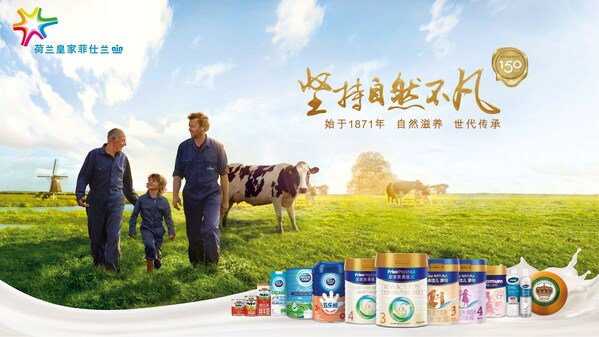 菲仕兰发布2022年财报:收入利润均大幅增长
北京2023年2月23日/美通社/--北京时间2月21日下午,荷...
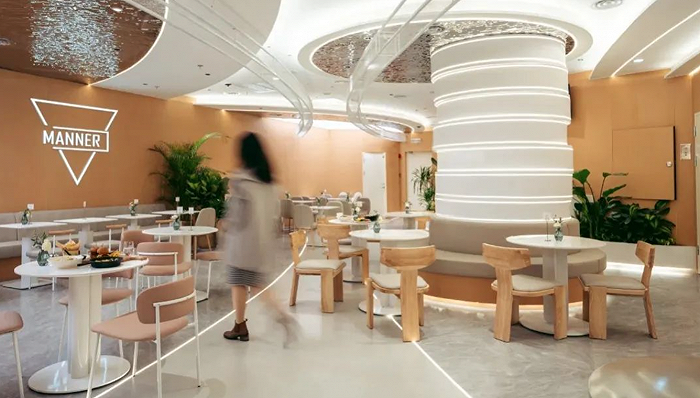 卖酒做菜,咖啡店迷上“全时段”营业
在上海开精品咖啡店的店主称,最近在上海咖啡圈的老板们除了讨论要去...
 “绩溪牛”亮相元宇宙:完美世界控股集团以数字文创
“我叫阿吉,来自绩溪的山林,我有办法让乡村不仅只有风景,让非遗技...
 联想推出小新Pro162023笔记本新配置:i5
感谢IT之家网友华南吴彦祖的线索投递!,联想今日推出小新Pro1...
 并购金融助力民营企业海外上市华夏银行综合金融为企
在政策的东风下,发行GDR逐渐成为国内企业出海融资最受欢迎的方式...